Der Weg zu sicheren autonomen Systemen, die auch noch möglichst bezahlbar sein sollen, ist sehr viel steiniger als ursprünglich einmal gedacht. Um hier alle „Stakeholder“ zusammenzubringen startete das Unternehmen TTTech Auto, das nach der Übernahme durch NXP Semiconductors als „TrustMotion“ firmiert, im Jahr 2017 die Initiative „The Autonomous“. Damals stand das autonome Fahren klar im Fokus, aber mittlerweile geht es um autonome Systeme jeglicher Art.
Vom Fahrzeug bis zum Mond: Auf dem Autonomous Main Event in Wien wurde in diesem Herbst die Gründung eines neuen Vereins bekanntgegeben, der den Namen „The Autonomous – Globale Plattform für sichere autonome Systeme und Robotik“ trägt.
(Bild: Alfred Vollmer)
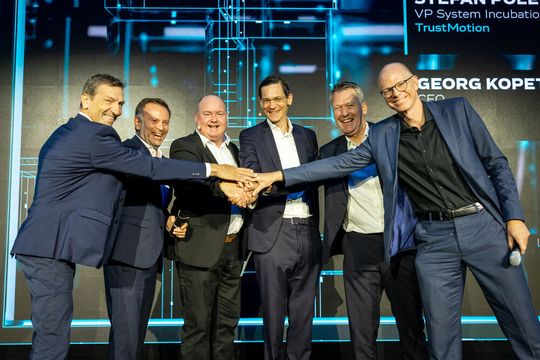
Auf dem Autonomous Main Event in Wien wurde daher in diesem Herbst die Gründung eines neuen Vereins bekanntgegeben, der unter dem Namen „The Autonomous – Globale Plattform für sichere autonome Systeme und Robotik“ firmiert (Bild 1). Diese unabhängige und offene Multi-Stakeholder-Organisation hat das Ziel, sichere, geschützte und robuste autonome Systeme durch industrieübergreifende Zusammenarbeit voranzubringen. Das Credo von Ricky Hudi, dem Chairman von The Autonomous, nimmt dabei eine ganz zentrale Rolle ein: Sicherheit ist ein Muss, „Sicherheit ist nicht verhandelbar“, so Hudi wörtlich.
Gegründet von NXP, TrustMotion, Infineon, Qualcomm und TTTECH, baut der Verein auf dem Erfolg der Autonomous-Initiative auf, die seit ihrer Gründung viele Akteure aus Industrie, Wissenschaft, Politik, Regulierung und Forschung zusammengebracht hat. „Die Zukunft autonomer Systeme hängt von einer industrieweiten Zusammenarbeit ab“, erklärte Ricky Hudi, Vorsitzender des Autonomous-Vereins in Wien. „Indem wir führende Organisationen aus dem gesamten Ökosystem zusammenbringen, schaffen wir eine neutrale Plattform, um Innovationen zu beschleunigen und die vertrauenswürdigen Grundlagen zu schaffen, die für die breite Skalierung autonomer Systeme erforderlich sind.“ Diese Plattform soll die Zusammenarbeit in den Bereichen Automobil, Robotik, industrielle Automatisierung und weiteren Anwendungsfeldern autonomer Systeme fördern.
Bild 1: In Wien wurde die Gründung des neuen Vereins „The Autonomous – Globale Plattform für sichere autonome Systeme und Robotik“ offiziell (von links nach rechts): Dr. Stefan Poledna (TrustMotion), Eric Mazzoleni (Qualcomm), Ricky Hudi (The Autonomous), Georg Kopetz (TTTech), Lars Reger (NXP) und Peter Schäfer (Infineon).
(Bild: Christian Steinbrenner)
Physical AI in die Praxis umsetzen
Dass künstliche Intelligenz (KI) in autonomen Systemen eine entscheidende Rolle spielen wird, war allen über 600 Besuchern des Autonomous Main Event klar, aber „was wirklich zählt, das ist Physical AI in die Praxis umzusetzen“, erläuterte Philipp von Schierstaedt, EVP & CSO Consumer, Computing, Commuication bei Infineon, in seinem Vortrag „Die Zukunft der Physical AI basiert auf Chips“.
Dabei wies er darauf hin, dass die Komplexität der Anwendungsfälle in der Robotik größer ist als in Fahrzeugeh. Man könne zwar die Erkenntnisse der Automotive-Anwendungen nutzen, aber die Vielfalt der Anwendungsfälle sei in der Robotik viel größer. Die Steuerung eines Autos erfolgt beispielsweise in zwei Dimensionen durch Beschleunigen und Bremsen sowie durch Lenken nach Links und Rechts. Roboter sensieren und agieren zusätzlich auch in die Höhe/Tiefe und damit in einem dreidimensionalen Umfeld. Während sich die Autonomie eines Fahrzeugs sich innerhalb des relativ kleinen Umfelds „Fahren“ abspielt, müssen (humanoide) Roboter vom Prinzip her viele hundert verschiedene Aufgaben erledigen bzw. abarbeiten, wodurch deren Arbeitswelt erheblich komplexer ist als bei einem Fahrzeug. Allerdings leisten die in der Automotive-Welt erarbeiteten Fail-Operational-Konzepte und -Architekturen auch in der Robotik wertvolle Dienste. Es ist somit nur eine Frage der Zeit, bis die Automobilbranche wertvolles Feedback aus der Robotik bekommt. Wenn die von Philipp von Schierstaedt zitierten Prognosen eintreffen, dann dürfte der Automotive-Bereich schon bald von den Inputs aus der Robotik profitieren: Im Jahr 2030 sollen weltweit 1,5 Millionen humanoide Roboter im Einsatz sein, 2035 bereits 11,6 Millionen und 2050 satte 300 Millionen.
Vertrauen ist die zentrale Basis
„Der praktische Einsatz muss auf Vertrauen basieren“, und dafür benötigen autonome Systeme Sicherheit in Form von Safety (Funktionssicherheit) und Security (Cybersicherheit), die über alle Hardware- und Software-Level hinweg tief eingebettet sein müssten, stellte von Schierstaedt fest. Dabei fungiere die Resilienz des Ökosystems als Türöffner für die Skalierung – und „dafür brauchen wir gemeinsames Lernen, Virtualisierung sowie Resilienz der Lieferkette vom Chip bis zur KI und zur OEM-Ebene.
Stand: 08.12.2025
Es ist für uns eine Selbstverständlichkeit, dass wir verantwortungsvoll mit Ihren personenbezogenen Daten umgehen. Sofern wir personenbezogene Daten von Ihnen erheben, verarbeiten wir diese unter Beachtung der geltenden Datenschutzvorschriften. Detaillierte Informationen finden Sie in unserer Datenschutzerklärung.
Einwilligung in die Verwendung von Daten zu Werbezwecken
Ich bin damit einverstanden, dass die Vogel Communications Group GmbH & Co. KG, Max-Planckstr. 7-9, 97082 Würzburg einschließlich aller mit ihr im Sinne der §§ 15 ff. AktG verbundenen Unternehmen (im weiteren: Vogel Communications Group) meine E-Mail-Adresse für die Zusendung von redaktionellen Newslettern nutzt. Auflistungen der jeweils zugehörigen Unternehmen können hier abgerufen werden.
Der Newsletterinhalt erstreckt sich dabei auf Produkte und Dienstleistungen aller zuvor genannten Unternehmen, darunter beispielsweise Fachzeitschriften und Fachbücher, Veranstaltungen und Messen sowie veranstaltungsbezogene Produkte und Dienstleistungen, Print- und Digital-Mediaangebote und Services wie weitere (redaktionelle) Newsletter, Gewinnspiele, Lead-Kampagnen, Marktforschung im Online- und Offline-Bereich, fachspezifische Webportale und E-Learning-Angebote. Wenn auch meine persönliche Telefonnummer erhoben wurde, darf diese für die Unterbreitung von Angeboten der vorgenannten Produkte und Dienstleistungen der vorgenannten Unternehmen und Marktforschung genutzt werden.
Meine Einwilligung umfasst zudem die Verarbeitung meiner E-Mail-Adresse und Telefonnummer für den Datenabgleich zu Marketingzwecken mit ausgewählten Werbepartnern wie z.B. LinkedIN, Google und Meta. Hierfür darf die Vogel Communications Group die genannten Daten gehasht an Werbepartner übermitteln, die diese Daten dann nutzen, um feststellen zu können, ob ich ebenfalls Mitglied auf den besagten Werbepartnerportalen bin. Die Vogel Communications Group nutzt diese Funktion zu Zwecken des Retargeting (Upselling, Crossselling und Kundenbindung), der Generierung von sog. Lookalike Audiences zur Neukundengewinnung und als Ausschlussgrundlage für laufende Werbekampagnen. Weitere Informationen kann ich dem Abschnitt „Datenabgleich zu Marketingzwecken“ in der Datenschutzerklärung entnehmen.
Falls ich im Internet auf Portalen der Vogel Communications Group einschließlich deren mit ihr im Sinne der §§ 15 ff. AktG verbundenen Unternehmen geschützte Inhalte abrufe, muss ich mich mit weiteren Daten für den Zugang zu diesen Inhalten registrieren. Im Gegenzug für diesen gebührenlosen Zugang zu redaktionellen Inhalten dürfen meine Daten im Sinne dieser Einwilligung für die hier genannten Zwecke verwendet werden. Dies gilt nicht für den Datenabgleich zu Marketingzwecken.
Recht auf Widerruf
Mir ist bewusst, dass ich diese Einwilligung jederzeit für die Zukunft widerrufen kann. Durch meinen Widerruf wird die Rechtmäßigkeit der aufgrund meiner Einwilligung bis zum Widerruf erfolgten Verarbeitung nicht berührt. Um meinen Widerruf zu erklären, kann ich als eine Möglichkeit das unter https://contact.vogel.de abrufbare Kontaktformular nutzen. Sofern ich einzelne von mir abonnierte Newsletter nicht mehr erhalten möchte, kann ich darüber hinaus auch den am Ende eines Newsletters eingebundenen Abmeldelink anklicken. Weitere Informationen zu meinem Widerrufsrecht und dessen Ausübung sowie zu den Folgen meines Widerrufs finde ich in der Datenschutzerklärung, Abschnitt Redaktionelle Newsletter.
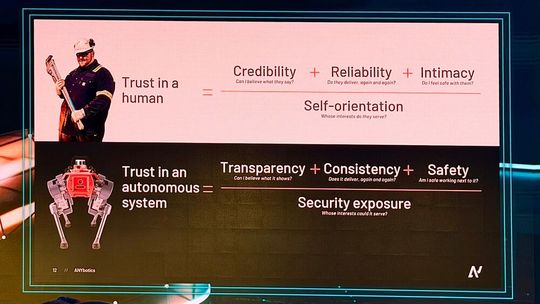
„Es gibt keinen Markt für physische KI ohne Vertrauen in die autonomen Systeme, die uns umgeben“, bringt Lars Reger, EVP & CTO von NXP, die Situation auf den Punkt. „Vertrauen beginnt mit den richtigen Systemarchitekturen, die Sicherheit, Security, KI und deterministische Leitplanken vereinen. Mit dem Autonomous-Verein bringen wir Industrien zusammen, um die sichere und intelligente Grundlage zu schaffen, die für die breite Skalierung autonomer Systeme notwendig ist.“ Péter Fankhauser, Co-Founder & CEO von ANYbotics verdichtete in seiner Keynote „Wie Roboter sich ihren Platz verdienen“ das Vertrauen in einen Menschen in Form einer mathematischen Formel, um dann auch gleich das entsprechende Äquivalent zu präsentieren, das für Vertrauen in einen autonomen Roboter erforderlich ist (Bild 2).
Bild 2: Wie unterscheidet sich das Vertrauen in einen Menschen vom Vertrauen in ein autonomes System? Das Unternehmen ANYbotics gab in Wien eine mathematisch orientierte Antwort.
(Bild: Alfred Vollmer)
Autonome Roboter auf dem Mond
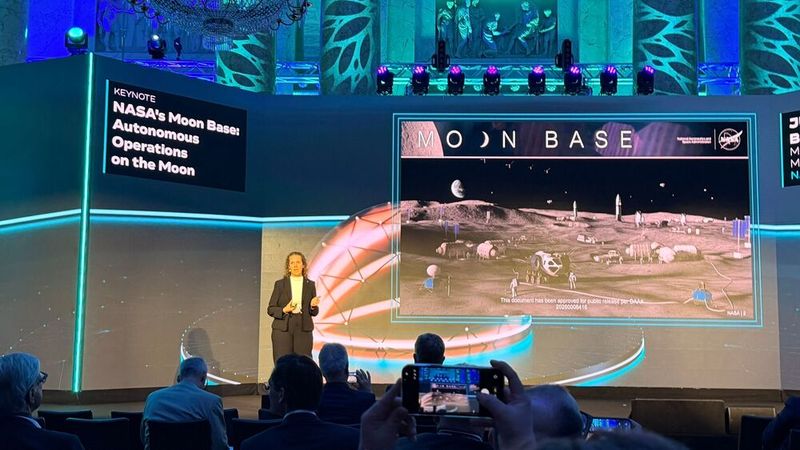
Einen eher ungewöhnlichen Vortrag präsentierte Julia Badger, Moon Base’s Surface Mobility Deputy Lead bei der NASA. Sie sagte, dass jeden Tag etwa 900 von der Erde ausgesandte Befehle ausgeführt werden müssen, um die ISS einsatzbereit zu halten. Allerdings ist die ISS gerade einmal um die 400 km von der Erde entfernt, der Mond aber im Mittel 380.000 km weiter. Die beim Auto noch gut und bei der ISS gerade so umsetzbare Option der Fernsteuerung in bestimmten Ausnahmefällen scheidet daher beim Betrieb autonomer Systeme auf dem Mond auf Grund der langen Latenzzeiten, die ja regelungstechnische Totzeiten darstellen, komplett aus.
Auf dem Erdtrabanten ist somit vollumfängliche Level-5-Funktionalität gefragt, wenn Lunar Train Vehicles (LTVs) die „essentiell wichtige Aufgabe übernehmen, Fracht von den Landezonen weg und hin zu den Standorten der eigentlichen Mission zu bewegen“. Es gelte somit, in punkto Autonomie von „Humans in the Loop“ hin zu „Humans on the Loop“ zu kommen. Neben einem robusten Design der kritischen Komponenten, das fail-operational agiert, betont sie in punkto System-Design auch die Bedeutung der Wartung und Inspektion.
Die Autonomous-Systems-Management-Software (ASM) soll dabei vor Ort – beispielsweise auf dem Mond – für den autonomen Betrieb sorgen. Hierfür seien neben einer verteilten hierarchischen Architektur auch klare Definitionen der Schnittstellen sowie der gegenseitigen Abhängigkeiten erforderlich.
Die höchste Priorität bei der Schließung noch existierender Technologielücken für die Mond-Mission haben für die NASA die autonome Mobilität auf der Mondoberfläche – und zwar inklusive Navigation. Auf Platz zwei folgt das Abladen der Payload, deren Handhabung und Bearbeitung durch die Maschinen auf dem Mond. Erst auf den Plätzen drei und vier rangieren dann die Systeme zum Überleben während der langen Nacht- und Schattenphasen auf dem Mond sowie die Resistenz gegen den feinen, aber scharfkantigen Mondstaub. Wie wichtig die Aktivitäten in punkto autonomer Mobilität für die NASA sind, ist somit klar definiert. (se)