StandardsVon OBD zu SOVD: So gelingt die Diagnose für das Software-definierte Fahrzeug
Von
Hemant Sikaria *
7 min Lesedauer
Diagnose ist Pflicht, und auf Basis des ASAM-Standards SOVD wird Diagnose im Software-definierten Fahrzeug mehr als nur elegant umsetzbar. Die Service-orientierte Fahrzeugdiagnose bietet zusätzlich auch ganz neue Möglichkeiten. Ein Überblick.
Im Gesamtkontext der zukunftsorientierten Fahrzeugarchitekturen ist SOVD weit mehr als nur eine Weiterentwicklung bestehender Diagnosekonzepte. Sie ist vielmehr ein notwendiger Baustein für Fahrzeuge, deren Funktionen durch dynamische, vernetzte und verteilte Software-Komponenten bestimmt wird.
(Bild: KI-generiert)
Damit Fahrzeuge zuverlässig funktionieren, Emissionsgrenzwerte einhalten und sicher betrieben werden können, müssen sich die Fahrzeuge permanent selbst überwachen. Hier redet man von der On‑Board‑Diagnose (OBD): In den aktuellen Fahrzeugen erfasst sie Fehler in elektronischen Systemen, bewertet deren Auswirkungen und speichert sie mit standardisierten Diagnose-Codes, gibt aber bei Bedarf zum Beispiel über die Motorkontrollleuchte (MIL) auch einen entsprechenden Hinweis an die Fahrer. Die Fehler-Codes (Diagnostic Trouble Codes, DTCs) lassen sich über die Diagnoseschnittstelle auslesen, wobei diese Schnittstelle vollumfänglich genormt ist – inklusive OBD-Steckverbinder, über den der Zugriff erfolgt.
Ursprünglich wurde die OBD eingeführt, um alle abgasrelevanten Systeme und weitere wichtige Motormanagement-Komponenten zu überwachen. In der EU und sehr vielen Staaten der Welt besteht schon seit vielen Jahren eine Verpflichtung, dass emissionsrelevante Systeme (gemäß OBD-II/EOBD), gegebenenfalls Diesel-spezifische Systeme sowie sicherheitsrelevante elektrische und elektronische Steuergeräte diagnosefähig sein müssen, weil deren Überwachung vorgeschrieben ist.
Diagnose ist Pflicht
Eine besondere Rolle spielt dabei die Schaltkreisdiagnose, die sicherstellt, dass elektronische Komponenten nicht nur funktional, sondern auch elektrisch einwandfrei arbeiten. Weil moderne Fahrzeugsysteme stark von funktionierender Elektronik abhängen, ist die Diagnose der elektrischen Signal- und Leistungswege entscheidend für eine fachgerechte Fehleranalyse und -behebung. Fehler, wie unterbrochene Leitungen, Kurzschlüsse oder elektrische Fehlfunktionen in Sensor- oder Aktorleitungen muss das Diagnosesystem sicher erkennen.
Die Vorschrift fordert ausdrücklich, dass die Diagnose „mindestens ein Diagnosesystem aus Sensor und Aktor sowie ein internes Diagnosesystem“ pro betroffenem elektronischen Steuergerät umfassen muss. Daher benötigt jede überwachte Komponente eine elektrische Funktionsdiagnose, und auch das Steuergerät selbst muss über interne Diagnoseroutinen inklusive ECU‑Selbsttests verfügen. Im Klartext: Jede ECU muss sich nicht nur selbst per Diagnose überwachen, sondern auch nach außen diagnosefähig sein.
Klassische Diagnose aus technischer Sicht
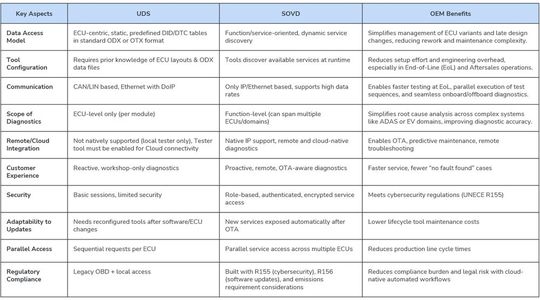
Die klassische Fahrzeugdiagnose basiert auf einem Architekturmodell, in dem jede Funktion einem klar abgegrenzten Steuergerät zugeordnet ist. Diagnose bezieht sich somit auf die physische ECU, deren implementierte Software-Versionen und deren definierte Messwerte sowie Fehlercodes. Jede ECU verfügt dabei über fest programmierte UDS-Dienste und legt Fehler in Form von DTCs ab. UDS, kurz für Unified Diagnostic Services, steht für ein standardisiertes Diagnosedienst-Protokoll.
Bild 1: Unterschiede zwischen UDS und SOVD.
(Bild: Sibros)
Die entsprechenden Datenstrukturen sind statisch und müssen bereits bei der Entwicklung vollständig spezifiziert werden. Falls neue Funktionen ergänzt oder bestehende erweitert werden, erfordert das eine Änderung der Diagnosebeschreibung, was wiederum zu Mehraufwand und Abhängigkeiten zwischen Lieferanten und OEM führt. Außerdem muss ein Software-Update am Fahrzeug vorgenommen werden.
Auswertungen basieren dabei überwiegend auf lokalen Informationen einzelner Steuergeräte. Damit ist die Fähigkeit zur systemübergreifenden Ursachenanalyse ziemlich stark begrenzt. Mit dem Wechsel von einer verteilten Architektur mit über 100 Steuergeräten pro Fahrzeug hin zu einer zonalen Architektur, die primär auf High Performance Computer (HPCs) setzt, kommt die klassische Diagnose per UDS und ODB sehr deutlich an ihre Grenzen. Mit SOVD lässt sich die Diagnose zumindest deutlich vereinfachen und beschleunigen.
Service-orientierte Diagnose
Service-orientierte Diagnosesysteme lösen sich von diesem Steuergeräte-Fokus und behandeln Diagnose als eine dynamische, über mehrere Software- und Hardware-Knoten verteilbare Systemfunktion. Software-Module bieten Diagnosefunktionen als Services an, die während des Betriebs im Fahrzeugnetzwerk entdeckt, orchestriert und ausgeführt werden können.
Stand: 08.12.2025
Es ist für uns eine Selbstverständlichkeit, dass wir verantwortungsvoll mit Ihren personenbezogenen Daten umgehen. Sofern wir personenbezogene Daten von Ihnen erheben, verarbeiten wir diese unter Beachtung der geltenden Datenschutzvorschriften. Detaillierte Informationen finden Sie in unserer Datenschutzerklärung.
Einwilligung in die Verwendung von Daten zu Werbezwecken
Ich bin damit einverstanden, dass die Vogel Communications Group GmbH & Co. KG, Max-Planckstr. 7-9, 97082 Würzburg einschließlich aller mit ihr im Sinne der §§ 15 ff. AktG verbundenen Unternehmen (im weiteren: Vogel Communications Group) meine E-Mail-Adresse für die Zusendung von redaktionellen Newslettern nutzt. Auflistungen der jeweils zugehörigen Unternehmen können hier abgerufen werden.
Der Newsletterinhalt erstreckt sich dabei auf Produkte und Dienstleistungen aller zuvor genannten Unternehmen, darunter beispielsweise Fachzeitschriften und Fachbücher, Veranstaltungen und Messen sowie veranstaltungsbezogene Produkte und Dienstleistungen, Print- und Digital-Mediaangebote und Services wie weitere (redaktionelle) Newsletter, Gewinnspiele, Lead-Kampagnen, Marktforschung im Online- und Offline-Bereich, fachspezifische Webportale und E-Learning-Angebote. Wenn auch meine persönliche Telefonnummer erhoben wurde, darf diese für die Unterbreitung von Angeboten der vorgenannten Produkte und Dienstleistungen der vorgenannten Unternehmen und Marktforschung genutzt werden.
Meine Einwilligung umfasst zudem die Verarbeitung meiner E-Mail-Adresse und Telefonnummer für den Datenabgleich zu Marketingzwecken mit ausgewählten Werbepartnern wie z.B. LinkedIN, Google und Meta. Hierfür darf die Vogel Communications Group die genannten Daten gehasht an Werbepartner übermitteln, die diese Daten dann nutzen, um feststellen zu können, ob ich ebenfalls Mitglied auf den besagten Werbepartnerportalen bin. Die Vogel Communications Group nutzt diese Funktion zu Zwecken des Retargeting (Upselling, Crossselling und Kundenbindung), der Generierung von sog. Lookalike Audiences zur Neukundengewinnung und als Ausschlussgrundlage für laufende Werbekampagnen. Weitere Informationen kann ich dem Abschnitt „Datenabgleich zu Marketingzwecken“ in der Datenschutzerklärung entnehmen.
Falls ich im Internet auf Portalen der Vogel Communications Group einschließlich deren mit ihr im Sinne der §§ 15 ff. AktG verbundenen Unternehmen geschützte Inhalte abrufe, muss ich mich mit weiteren Daten für den Zugang zu diesen Inhalten registrieren. Im Gegenzug für diesen gebührenlosen Zugang zu redaktionellen Inhalten dürfen meine Daten im Sinne dieser Einwilligung für die hier genannten Zwecke verwendet werden. Dies gilt nicht für den Datenabgleich zu Marketingzwecken.
Recht auf Widerruf
Mir ist bewusst, dass ich diese Einwilligung jederzeit für die Zukunft widerrufen kann. Durch meinen Widerruf wird die Rechtmäßigkeit der aufgrund meiner Einwilligung bis zum Widerruf erfolgten Verarbeitung nicht berührt. Um meinen Widerruf zu erklären, kann ich als eine Möglichkeit das unter https://contact.vogel.de abrufbare Kontaktformular nutzen. Sofern ich einzelne von mir abonnierte Newsletter nicht mehr erhalten möchte, kann ich darüber hinaus auch den am Ende eines Newsletters eingebundenen Abmeldelink anklicken. Weitere Informationen zu meinem Widerrufsrecht und dessen Ausübung sowie zu den Folgen meines Widerrufs finde ich in der Datenschutzerklärung, Abschnitt Redaktionelle Newsletter.
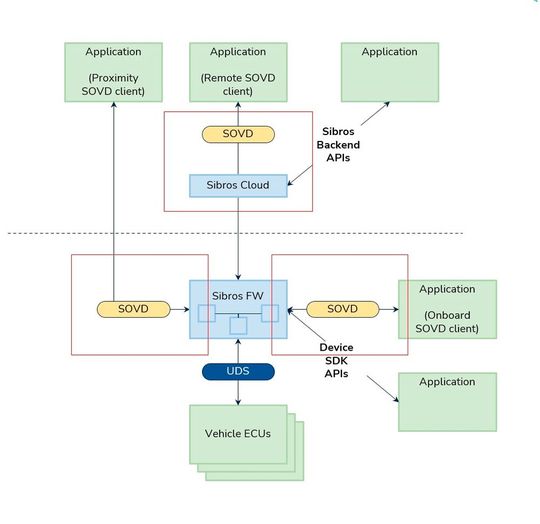
Mit SOVD, einem Standard von ASAM (und ISO 17978) zur Fahrzeug-Diagnose, handelt es sich um einen Ansatz, der Diagnose-Mechanismen unmittelbar an die Prinzipien Service-orientierter Architekturmodelle anpasst, die in der Computertechnologie schon seit langem bekannt sind.
Bild 2: Durch die Erweiterung der Sibros-Software erfolgt die Migration hin zur Nutzung von SOVD völlig nahtlos.
(Bild: Sibros)
Im Zentrum steht dabei die Grundidee, Diagnose nicht mehr ausschließlich als lokale Funktion einzelner Steuergeräte zu verstehen, sondern als eine verteilte, dynamisch instanziierbare Fähigkeit. Jede einzelne Software-Komponente mit Relevanz für das Diagnosesystem stellt hierfür ihre Diagnosefunktionen als eigenständige Services bereit, die über standardisierte Schnittstellen im Fahrzeug entdeckt und eingebunden werden können; die Diagnose wird flexibel und evolvierbar. Ganz wichtig: SOVD ist im Gegensatz zur klassischen OBD nicht mehr auf statisch beschriebene Datensätze angewiesen, sondern entsteht zur Laufzeit aus den jeweils verfügbaren und zur Situation passenden Diagnose-Angeboten.
Neue Software-Dienste bringen dann jeweils ihre eigenen Diagnosemöglichkeiten mit und müssen nicht mehr in ein statisches Diagnoseschema eingepflegt werden. Die Ausführung selbst lässt sich zwischen Steuergeräten, zentralen HPCs und Cloud-Infrastrukturen verteilen, wodurch deutlich mehr Rechenleistung und Kontextdaten nutzbar sind. Auch Aktualisierungen per OTA werden damit deutlich einfacher.
Service- und Kommunikations-Diagnose
Die Service-orientierte Diagnose bezieht nicht nur lokale Fehlerzustände ein, sondern auch kommunikationsbezogene Zusammenhänge, Abhängigkeiten zwischen Services, zeitliche Muster sowie Serien historischer Messwerte. So entsteht ein Gesamt-Systemblick, der Ursachenketten erkennt, statt nur Symptome darzustellen.
SOVD: Von reaktiv zu proaktiv
Während klassische Diagnosesysteme überwiegend reaktiv arbeiten und Grenzwertverletzungen nachträglich melden, erlaubt SOVD eine proaktive Bewertung. SOVD ermöglicht es, Anomalien bereits zu identifizieren, noch bevor ein definierter Fehlerzustand überhaupt erreicht ist. Das ist insbesondere wegen der zunehmenden Software-Komplexität und der steigenden Zahl verteilter Funktionen im Fahrzeug wichtig. Die Fähigkeit zur dynamischen Servicebindung ermöglicht es dem System, Diagnosepfade erst dann aufzubauen, wenn sie tatsächlich benötigt werden. Diese Eigenschaft macht Diagnosewerkzeuge schneller, skalierbar und wandlungsfähig, was entscheidend ist für Fahrzeuge wie zum Beispiel SDVs, die kontinuierliche Softwareupdates und Funktionsnachrüstungen erhalten.
SOVD passt ideal zum SDV
Zusammengefasst behandelt klassische Diagnose vor allem das Verhalten einzelner ECUs und deren statische Fehlerabbilder. SOVD hingegen bildet ein verteiltes, flexibles Diagnosesystem auf Basis dynamischer Software-Dienste ab und ermöglicht damit eine Diagnosequalität, die der Realität service-orientierter Fahrzeugarchitekturen entspricht. Denn was in der Alltagssprache Software-defined Vehicle heißt, bedeutet letztendlich die „Service-orientierte Fahrzeugarchitektur“. Kurz und gut: SOVD und SVD sind ein Perfect Match.
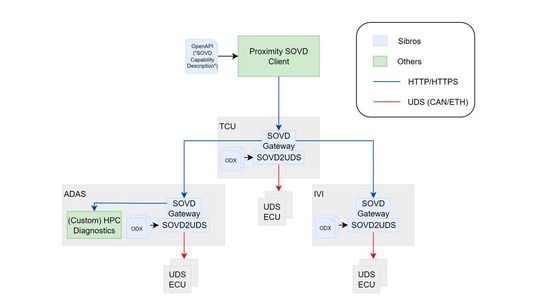
Bild 3: Eine typische SOVD-Architektur innerhalb eines Fahrzeugs.
(Bild: Sibros)
Ein grundlegendes Merkmal der SOVD ist die dynamische Auffindbarkeit der benötigten Diagnosefunktionen. Statt feste Diagnosepfade zu definieren, ermittelt das System automatisch, welche Dienste für eine bestimmte Analyse verfügbar und geeignet sind. So bildet das Fahrzeug während des Betriebs einen Diagnosepfad ab, der sich aus dem Zusammenspiel der beteiligten Services ergibt. Diese Flexibilität ist besonders relevant in Fahrzeugen, deren Software-Umfänge sich durch OTA-Updates (Over the Air) oder Service-Erweiterungen über die Lebensdauer hinweg verändern. Neue Funktionen können sofort Diagnosefähigkeiten mitbringen, ohne dass dafür eine Anpassung der zuvor eingeführten Diagnose-Architektur erforderlich ist.
Verteilte Diagnose-Aufgaben
Genauso wichtig ist die Fähigkeit, Diagnose-Aufgaben im Fahrzeugverbund zu verteilen. Fahrzeuge mit SDV-Strukturen verfügen über leistungsfähige zentrale Rechner, die umfangreiche Analysen durchführen können. Gleichzeitig existieren weiterhin Edge-Steuergeräte, die lokale Zustände und schnelle Selbstprüfungen ausführen. Service-orientierte Diagnosesysteme nutzen diese Struktur gezielt und passen die Ausführung einer Diagnose an die verfügbaren Service-Strukturen an.
Rechenintensive Auswertungen lassen sich bei Bedarf auch zügig in Backend-Infrastrukturen durchführen, wenn funktionale und regulatorische Rahmenbedingungen dies erlauben. Die Diagnose ist damit nicht mehr an die physische Leistungsfähigkeit eines einzelnen Steuergeräts gebunden, sondern nutzt den gesamten verfügbaren Hardware-Verbund.
Ein weiterer Vorteil liegt in der erweiterten Verwendung von Kontextinformationen. Während traditionelle Diagnosekonzepte in erster Linie lokale Fehlersymptome erfassen, ermöglichen Service-orientierte Diagnosesysteme den Zugriff auf umfangreiche Datenräume. Dazu gehören Zeitreihen physikalischer Messgrößen, Service-Abhängigkeitsgraphen, Metriken im Bereich der Kommunikationsqualität im Rahmen der Fahrzeugnetzwerke sowie Software-seitige Zustandsdaten, die Aufschluss über unterschiedliche Konfigurationsstände oder die Latenz kritischer Funktionspfade geben. Durch die Verknüpfung dieser Informationen lassen sich Fehlerszenarien erkennen, die in klassischen Systemen verborgen geblieben wären.
SOVD in der Praxis – inklusive Legacy
Um SOVD im Fahrzeug zu nutzen, benötigt ein Autobauer die passende Firmware. Die Firmware von Sibros nutzt das Potenzial der SOVD voll aus und hilft auch dabei, die Diagnose per se zu vereinfachen. Ein gutes Beispiel hierfür sind OTA-Updates. Durch die Sibros-Firmware muss sich der OEM nämlich nicht mehr um jedes einzelne Steuergerät kümmern, weil die Firmware das passende Software-Paket bei der jeweiligen ECU abliefert und das Update ausführt.
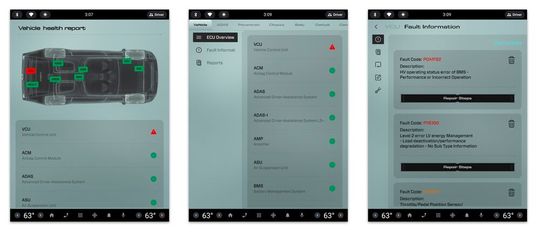
Bild 4: Während bei UDS nackte Fehlercodes vorherrschen, bietet SOVD viele Möglichkeiten zur visuell ansprechenden und komplexen Datenaufbereitung. Hier ein Beispiel für einen SOVD-Diagnose-Client auf Basis des IVIs.
(Bild: Sibros)
Sibros hat aktiv im ASAM-Komitee mitgearbeitet, das mit der ISO 17978 eine erste Richtlinie für die Diagnose erstellt hat. ISO 17978 setzt auf der klassischen UDS-Diagnose auf, aber die Kommunikation per UDS wird auch im SOVD-Framework weiterhin möglich sein. Damit lassen sich klassische ECUs wie zum Beispiel ein ABS-Steuergerät auch im Rahmen von SOVD weiter nutzen, updaten und diagnostizieren. Ein HPC, auf dem die passende Firmware installiert ist, kümmert sich dabei vollumfänglich um seine Downstream-ECUs – inklusive Legacy-ECUs wie zum Beispiel ein solches ABS-Steuergerät.
HPCs als Service-Provider
Die HPCs agieren dabei als Service-Provider für alle Lower-Level-ECUs, die damit verbunden sind; daher die Bezeichnung „Service-orientiert“. Als Standardprotokoll kommt bei SOVD JSON zum Einsatz, und JSON funktioniert nach Internet-Richtlinien (mit Rest-APIs und http), so dass jetzt bei der Entwicklung von Automotive-Software auch Internet-Entwickler gefragt sind.
SOVD ist gut für die Security
Durch die Verwendung von Standard-Internet-Security-Mechanismen im Rahmen von SOVD können Automobilhersteller auch die gesamte Security-Thematik im Fahrzeug viel leichter und vollumfassender in den Griff bekommen.
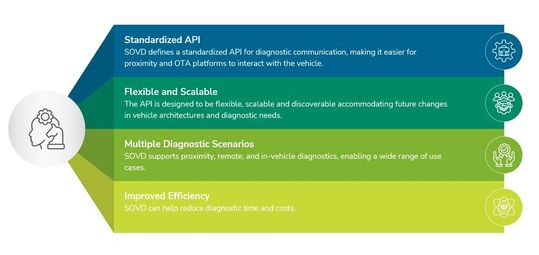
Bild 5: Die Vorteile von SOVD in kompakter Form.
(Bild: Sibros)
Wenn ein OEM die Sibros-Plattform einsetzt, dann kann er gleichzeitig auch noch seine ganz eigene Kommunikationslogik im Fahrzeug nutzen, die zusätzliche Sicherheit bieten kann. Mit der Sibros-Firmware können Automobilhersteller schon jetzt die Vorteile der SOVD nutzen, wobei der OEM die Hardware und die Daten zur Verfügung stellt; den Rest erledigt die Firmware, die als Framework für die normkonforme Handhabung der Daten im Rahmen von SOVD agiert. Die gesamte Parametrierung, die Rahmenbedingungen und die Daten selbst stammen vom und bleiben beim OEM. (se)