Open-Source-SoftwareValeo und KE:SAI entwickeln KI-Fahrsystem für autonome Fahrzeuge
Von
Stefanie Eckardt
3 min Lesedauer
Der französische Zulieferer Valeo und das gemeinnützige Open-Science-Forschungslabor KE:SAI, kurz für „Kyutai ELLIS Scalable Autonomous Intelligence“ wollen zukünftig eng zusammenarbeiten. Die Partner haben sich das Ziel gesteckt, ein vollständig reproduzierbares, universell einsetzbares KI-Fahrsystems für autonome Fahrzeuge zu entwickeln.
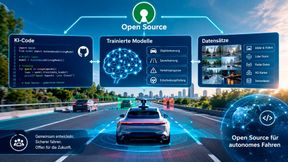
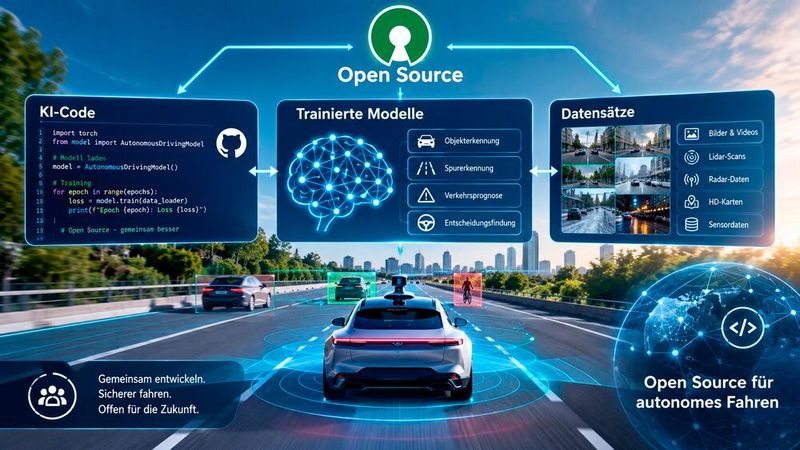
Valeo und KE:SAI wollen ein vollständig reproduzierbares, universell einsetzbares KI-Fahrsystems für autonome Fahrzeuge entwickeln.
(Bild: erstellt mit KI)
Im Rahmen ihrer Partnerschaft wollen Valeo und KE:SAI Code, trainierte Modelle und Datensätze als Open Source veröffentlichen und die daraus gewonnenen Erkenntnisse über Publikationen offen teilen. Das soll als Grundlage dienen, die Demokratisierung von Technologien für autonomes Fahren und Physical AI voranzutreiben. Zulieferer und Forschungseinrichtungen erhalten so die Möglichkeit, die Ergebnisse zu reproduzieren, auf dem Modell aufzubauen und ihre eigenen Systeme anhand einer gemeinsamen Referenz zu vergleichen. „Bei Sprachmodellen hat Open Source innerhalb weniger Monate Entwicklungen ermöglicht, die sonst Jahre gedauert hätten. Führende Physical-AI-Technologien sind dagegen größtenteils nicht öffentlich zugänglich“, erklärt Andreas Geiger, CEO von KE:SAI und betont: „Valeo teilt unsere Überzeugung, dass offene Grundlagen mehr Innovation möglich machen, als es geschlossene Systeme je könnten. Alles, was wir entwickeln, wird frei verfügbar sein. Jeder Fortschritt ist ein Fortschritt für alle.“
Grundlage für Systeme zum autonomen Fahren erarbeiten
Die Partnerschaft bringt zwei Forschungsteams für autonomes Fahren in Paris und Tübingen zusammen. Das ist zum einen mit valeo.ai, das KI-Forschungslabor des Automobilzulieferers, dessen Open-Source-Modelle und Publikationen wie DrivoR und VaVAM in der Forschungsgemeinschaft breite Anwendung finden. Zum anderen ist es das Gründungsteam des Open-Science-Forschungslabors KE:SAI, das Lösungen für autonomes Fahren wie KITTI, NAVSIM und TransFuser erarbeitet hat. Ziel der Partnerschaft ist es, die Automobilindustrie in Europa und weltweit zu stärken. Automobilhersteller, Zulieferer und Forschungseinrichtungen sollen dafür eine in Europa entwickelte, offene und gemeinsam nutzbare technologische Grundlage für Systeme zum autonomen Fahren erhalten.
Offenes Ökosystem für autonomes Fahren notwendig
Physical AI gilt als eine der großen Entwicklungsstufen im Bereich künstliche Intelligenz. Entwicklungen in diesem Umfeld – auch beim autonomen Fahren – finden jedoch nach wie vor überwiegend in geschlossenen Systemen statt. Nahezu alle in der Automobilindustrie eingesetzten Fahrmodelle sind proprietär. Automobilherstellern und Zulieferern fehlt damit eine gemeinsame, offene Grundlage, auf der sie Systeme für autonomes Fahren entwickeln, vergleichen und weiter verbessern können. Stattdessen sind sie auf Technologien angewiesen, die sie weder vollständig einsehen noch anpassen oder reproduzieren können.
Gleichzeitig sind wichtige Forschungsfragen in puncto Effizienz und Generalisierbarkeit noch ungeklärt. Um herauszufinden, mit welchen Ansätzen Physical AI zuverlässig und in großem Maßstab zum Einsatz kommen kann, müssen diverse Ideen erforscht werden – eine Aufgabe, die ein einzelnes Forschungslabor allein nicht leisten kann. Eine offene Entwicklung ermöglicht es, verschiedener Institutionen, Ansätze zu testen, kritisch zu prüfen und auf bestehenden Arbeiten aufzubauen.
Indem die Grundlagen gemeinsam entwickelt werden, bringt die Initiative akademische und industrielle Forschung enger zusammen. So können Fortschritte schneller erzielt werden und allen Beteiligten zugutekommen. Die Partnerschaft soll die Open-Source-Forschung zum autonomen Fahren technologisch an die Spitze führen, ähnlich wie es bereits Akteuren im Bereich großer Sprachmodelle (LLMs) gelungen ist.
Gemeinsames KI-Modell
Im Rahmen ihrer Partnerschaft wollen Valeo und KE:SAI ein kompaktes KI-Modell entwickeln, das unterschiedliche Fahrzeuge mit verschiedenen Sensoren in unterschiedlichen Umgebungen steuern kann. Zunächst trainieren die Teams das Modell mit umfangreichen Aufzeichnungen realer Fahrsituationen. Dabei wird es so konzipiert, dass es sich auf unterschiedliche Sensor- und Kamerakonfigurationen übertragen lässt. Im nächsten Schritt soll das Modell über das hinausgehen, was sich allein aus aufgezeichneten Fahrdaten lernen lässt. Mithilfe von Reinforcement Learning in Simulationen und erlernten Weltmodellen wird es mit seltenen und sicherheitskritischen Situationen konfrontiert, die in realen Daten nur selten oder gar nicht vorkommen.
Stand: 08.12.2025
Es ist für uns eine Selbstverständlichkeit, dass wir verantwortungsvoll mit Ihren personenbezogenen Daten umgehen. Sofern wir personenbezogene Daten von Ihnen erheben, verarbeiten wir diese unter Beachtung der geltenden Datenschutzvorschriften. Detaillierte Informationen finden Sie in unserer Datenschutzerklärung.
Einwilligung in die Verwendung von Daten zu Werbezwecken
Ich bin damit einverstanden, dass die Vogel Communications Group GmbH & Co. KG, Max-Planckstr. 7-9, 97082 Würzburg einschließlich aller mit ihr im Sinne der §§ 15 ff. AktG verbundenen Unternehmen (im weiteren: Vogel Communications Group) meine E-Mail-Adresse für die Zusendung von redaktionellen Newslettern nutzt. Auflistungen der jeweils zugehörigen Unternehmen können hier abgerufen werden.
Der Newsletterinhalt erstreckt sich dabei auf Produkte und Dienstleistungen aller zuvor genannten Unternehmen, darunter beispielsweise Fachzeitschriften und Fachbücher, Veranstaltungen und Messen sowie veranstaltungsbezogene Produkte und Dienstleistungen, Print- und Digital-Mediaangebote und Services wie weitere (redaktionelle) Newsletter, Gewinnspiele, Lead-Kampagnen, Marktforschung im Online- und Offline-Bereich, fachspezifische Webportale und E-Learning-Angebote. Wenn auch meine persönliche Telefonnummer erhoben wurde, darf diese für die Unterbreitung von Angeboten der vorgenannten Produkte und Dienstleistungen der vorgenannten Unternehmen und Marktforschung genutzt werden.
Meine Einwilligung umfasst zudem die Verarbeitung meiner E-Mail-Adresse und Telefonnummer für den Datenabgleich zu Marketingzwecken mit ausgewählten Werbepartnern wie z.B. LinkedIN, Google und Meta. Hierfür darf die Vogel Communications Group die genannten Daten gehasht an Werbepartner übermitteln, die diese Daten dann nutzen, um feststellen zu können, ob ich ebenfalls Mitglied auf den besagten Werbepartnerportalen bin. Die Vogel Communications Group nutzt diese Funktion zu Zwecken des Retargeting (Upselling, Crossselling und Kundenbindung), der Generierung von sog. Lookalike Audiences zur Neukundengewinnung und als Ausschlussgrundlage für laufende Werbekampagnen. Weitere Informationen kann ich dem Abschnitt „Datenabgleich zu Marketingzwecken“ in der Datenschutzerklärung entnehmen.
Falls ich im Internet auf Portalen der Vogel Communications Group einschließlich deren mit ihr im Sinne der §§ 15 ff. AktG verbundenen Unternehmen geschützte Inhalte abrufe, muss ich mich mit weiteren Daten für den Zugang zu diesen Inhalten registrieren. Im Gegenzug für diesen gebührenlosen Zugang zu redaktionellen Inhalten dürfen meine Daten im Sinne dieser Einwilligung für die hier genannten Zwecke verwendet werden. Dies gilt nicht für den Datenabgleich zu Marketingzwecken.
Recht auf Widerruf
Mir ist bewusst, dass ich diese Einwilligung jederzeit für die Zukunft widerrufen kann. Durch meinen Widerruf wird die Rechtmäßigkeit der aufgrund meiner Einwilligung bis zum Widerruf erfolgten Verarbeitung nicht berührt. Um meinen Widerruf zu erklären, kann ich als eine Möglichkeit das unter https://contact.vogel.de abrufbare Kontaktformular nutzen. Sofern ich einzelne von mir abonnierte Newsletter nicht mehr erhalten möchte, kann ich darüber hinaus auch den am Ende eines Newsletters eingebundenen Abmeldelink anklicken. Weitere Informationen zu meinem Widerrufsrecht und dessen Ausübung sowie zu den Folgen meines Widerrufs finde ich in der Datenschutzerklärung, Abschnitt Redaktionelle Newsletter.